-
 18 03湖北nuvo-9000系列车载计算机
值得注意的是,目前多数后装市场的车载电脑厂商均来自于一般IT公司转型或工业用计算机厂商,多数不具备高质量汽车产业背景。林威佐强调,要设计制造出真正适合在车上环境使用的电脑必须要多考虑到高度不稳定的车用电瓶电源、振动问题、冲击问题、宽广工作温度问题、宽广保存温度问题、以及高集成无线通信模块技术等等,要克服以上单一问题并不难,但要解决所有问题... 【查看详情】
-
 17 03天津地面激光雷达价格
测距准度:激光雷达探测得到距离数据与真值之间的差距,准度越高表示测量结果与真实数据符合程度越高。点频:激光雷达每秒完成探测并获取的探测点的数目。抗干扰:激光雷达对工作同一环境下、采用相同激光波段的其他激光雷达的干扰信号的抵抗能力,抗干扰能力越强说明在多台激光雷达共同工作的条件下产生的噪点率越低功耗:激光雷达系统工作状态下所消耗的电功率。激... 【查看详情】
-
 17 03天津激光雷达定制价格
第三组基于回波能量强度判断采样点是否为噪点。通常情况下,激光光束受到类似灰尘、雨雾、雪等干扰产生的噪点的回波能量很小。目前按照回波能量强度大小将噪点置信度分为二档:01 表示回波能量很弱:这类采样点有较高概率为噪点,例如灰尘点;10 表示回波能量中等,该类采样点有中等概率为噪点,例如雨雾噪点。噪点置信度越低,说明该点是噪点的可能性越低。第... 【查看详情】
-
17 03
-
 16 03吉林车载网关计算机制造
车载计算机系统本质上是一种坚固耐用的工业边缘计算机,能够监控、分析和处理来自车辆上各种传感器的数据。车辆通常有许多传感器,它们通过 CAN 总线网络持续向汽车计算机提供信息,例如发动机转速、发动机状态、气流、燃料温度等。这些都是大型车队必不可少的重要信息。车载计算机系统配备 GPS 和无线连接,允许车辆与云端和其他车辆进行通信。丰富的连接... 【查看详情】
-
 16 03天津高精度激光雷达规格
不同车载传感器的比较,目前,激光雷达、毫米波雷达和摄像头是公认的自动驾驶的三大关键传感器技术。从技术上看,激光雷达与其他两者相比具备强大的空间三维分辨能力。中国汽车工程学会、国汽智联汽车研究院编写的《中国智能网联汽车产业发展报告(2019)》称,当前在人工智能的重要应用场景智能网联汽车的自动驾驶和辅助驾驶领域中,激光雷达是实现环境感知的主... 【查看详情】
-
 16 03北京单线激光雷达行价
调频连续波FMCW激光雷达,以三角波调频连续波为例来介绍其测距/测速原理。蓝色为发射信号频率,红色为接收信号频率,发射的激光束被反复调制,信号频率不断变化。激光束击中障碍物被反射,反射会影响光的频率,当反射光返回到检测器,与发射时的频率相比,就能测量两种频率之间的差值,与距离成比例,从而计算出物体的位置信息。FMCW的反射光频率会根据前方... 【查看详情】
-
16 03甘肃车载加固计算机批发
车载计算机的现状和趋势研究,随着技术的不断发展,车载计算机已经成为汽车行业中的一个重要领域。车载计算机不只是汽车的智能化标志,也是智能交通、车联网等领域的基础设施。对于车主来说,车载计算机的功能已经远远超出了导航、娱乐等功能,包括车辆诊断、行车记录、车内空气质量监测等等,可以帮助驾驶员更好地掌握车辆状况,提高行车安全性和驾驶舒适度。车载计... 【查看详情】
-
 15 03车载加固计算机参考价
车载电脑系统,是在普通微型电脑的基础上开发的汽车用电脑系统。他应用微软公司有名的WINDOWS操作系统,把计算机、音响、导航、通讯及语音识别等功能集中为一个整体。他的体积不大,全部集中在一个标准的汽车音响所占的空间之内。由于车载电脑是一台计算机,因此具有多媒体计算机多功能的特点。他除了可以进行各种运算以外,还可通过软驱和光驱进行数据交换;... 【查看详情】
-
 15 03
-
 15 03
-
 14 03livox激光雷达渠道
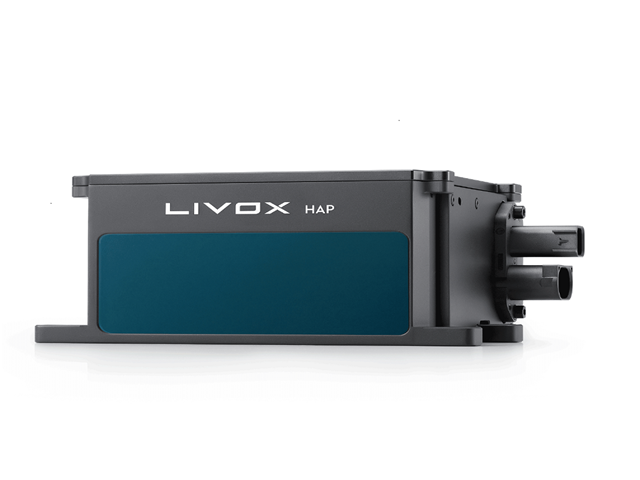
线数,线数越高,表示单位时间内采样的点就越多,分辨率也就越高,目前无人驾驶车一般采用32线或64线的激光雷达。分辨率,分辨率和激光光束之间的夹角有关,夹角越小,分辨率越高。固态激光雷达的垂直分辨率和水平分辨率大概相当,约为0.1°,旋转式激光雷达的水平角分辨率为0.08°,垂直角分辨率约为0.4°。探测距离,激光雷达的较大测量距离。在自动... 【查看详情】